
J+G – moyens de production pour votre propre fabrication
J+G signifie Jigs & Grips : montages, supports de positionnement, calibres de montage et de contrôle, gabarits de perçage, doigts de préhenseur, bouchons de transport et inserts de moule pour un transport sûr en fabrication. La question n'est que rarement « imprimer ou non », mais plutôt : quel procédé pour quelle pièce – en fabrication additive, en coulée sous vide, en pièce moulée par injection ou en élastomère, ou combiné avec des profilés et des découpes laser.
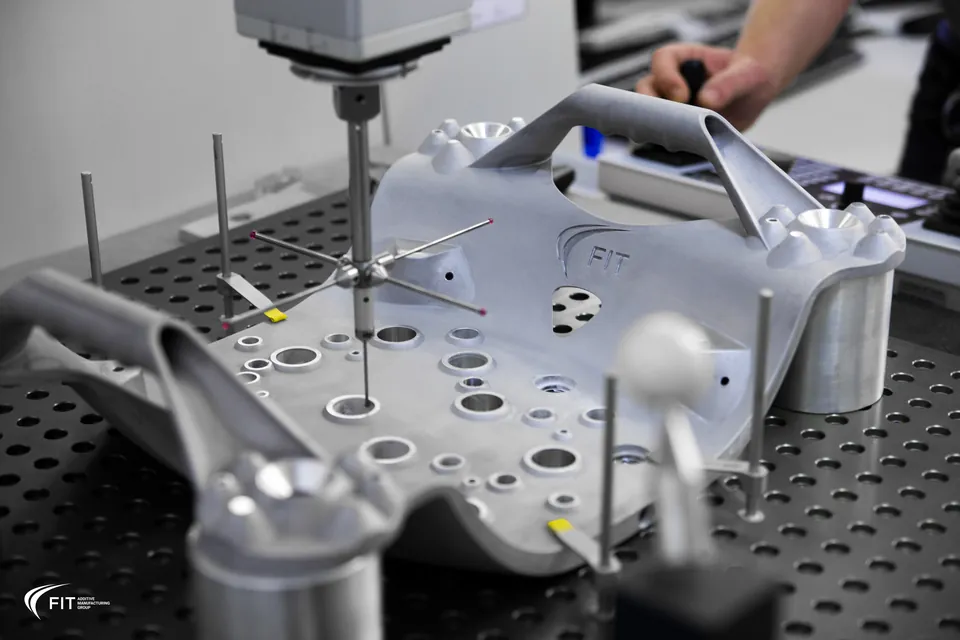
Ce qui relève de J+G
Montages et calibres
Calibres de montage, d'assemblage, de collage et de contrôle, gabarits de perçage, supports de mesure et de serrage.
Préhension et manutention
Mors et doigts de préhenseur, supports de ventouses, effecteurs terminaux, empreintes pour porte-pièces.
Transport et protection
Bouchons de transport, capuchons de protection, inserts de moule et protections antichoc pour le parcours dans la fabrication.
Outillages
Outils spéciaux, poinçons de gaufrage, outils de découpe, d'emboutissage et RIM, moules d'injection pour petites séries.
FIT fabrique ces moyens de production selon ses propres indications (Rapid Tooling, Procédés conventionnels).
Où naissent les avantages
Chaque avantage est soumis à une condition. Sous chacun d'eux figure dans quels cas il compte et ce qu'il convient de vérifier au cas par cas.
Un contour issu directement de la pièce
Un support de positionnement est, pour l'essentiel, le négatif de la pièce. En fabrication additive, ce contour est dérivé de la CAO de la pièce, puis imprimé – sans programme de fraisage, sans usinage 5 axes pour les surfaces gauches, sans outillage de moulage.
Compte pour : Surfaces gauches, contre-dépouilles, plusieurs points d'appui dans une même pièce.
À vérifier : Points de référence à tolérance serrée – y prévoir un pion ou une douille.
Variantes et changements de produit
Chaque variante correspond à un fichier. Lors d'un changement de produit, seul le support de positionnement est réimprimé ; la plaque de base, les brides et le bâti sont conservés.
Compte pour : Nombreuses variantes, modifications de conception fréquentes, phase de montée en cadence avant la série.
À vérifier : Si la pièce interchangeable est clairement identifiée et protégée contre toute confusion.
Moins de masse en mouvement
Les doigts de préhenseur et les effecteurs terminaux sont accélérés avec le robot ; la force d'inertie croît avec la masse (F = m · a). Des doigts deux fois plus légers signifient une force d'inertie deux fois moindre à accélération égale – davantage de réserve pour la charge utile ou la cadence.
Compte pour : Mouvements pick-and-place rapides, bras de levier longs, charge utile à la limite.
À vérifier : Rigidité et flexion du doigt allégé sous la force de préhension.
Fonctions intégrées à la pièce
Canaux de vide, passages de câbles, logements de capteurs et d'aimants, ergots d'encliquetage ou éléments élastiques sont imprimés en même temps. Un ensemble avec flexibles et vis devient une seule pièce.
Compte pour : Préhenseurs à ventouses, supports de contrôle avec capteurs, montages comportant de nombreux petits composants.
À vérifier : Étanchéité des canaux et accessibilité pour le nettoyage.
Éviter les erreurs au montage
Le numéro de pièce, le sens de mise en place et le repère de variante sont moulés dans la pièce, chaque variante dans sa propre couleur. La forme n'autorise que le bon positionnement – la pièce ne s'insère que dans une seule position.
Compte pour : Montage à nombreuses variantes, personnel peu expérimenté, calibres de contrôle et de collage.
À vérifier : Si le détrompage exclut réellement toute erreur de manipulation – à tester au poste de travail.
Disponible rapidement, au moment voulu
Sans outillage de moulage, un montage est disponible en quelques jours au lieu de plusieurs semaines. Cela compte lors de la montée en cadence, pour les séries de prototypes et lorsqu'un problème de fabrication doit être résolu immédiatement.
Compte pour : Montée en cadence, présérie, modifications à court terme.
À vérifier : Si la solution rapide devra être transférée plus tard vers un procédé de série – voir la stratégie de fabrication.
Là où cela ne convient pas
Plaques et équerres simples, pièces consommables en grandes quantités, charge permanente élevée sur du plastique, références à tolérances serrées et montages plus grands que le volume de construction – il existe de meilleures voies pour ces cas. Avec valeurs indicatives et justification : Limites de J+G.